ساخت ربات پرنده‌ای که روی گل‌ها می‌نشیند؛ گامی تازه به‌سوی گرده‌افشانی رباتیک
کد خبر : ۱۰۰۵۰۰۴
|
تاریخ : ۱۴۰۵/۰۸/۲۹
-
زمان : ۱۹:۵۷
|
دسته بندی: اخبار فناوری

ساخت ربات پرنده‌ای که روی گل‌ها می‌نشیند؛ گامی تازه به‌سوی گرده‌افشانی رباتیک

پژوهشگران ربات پرنده‌ی کوچکی ساخته‌اند که بدون نیاز به دوربین‌های خارجی در هوا معلق می‌ماند و شاید روزی جایگزینی کمکی برای گرده‌افشان‌های طبیعی باشد.

ساخت ربات پرنده‌ای که روی گل‌ها می‌نشیند؛ گامی تازه به‌سوی گرده‌افشانی رباتیک

مطالعه ۴ دقیقه
مریم صفدری

ساخت ربات پرنده‌ای که روی گل‌ها می‌نشیند؛ گامی تازه به‌سوی گرده‌افشانی رباتیک

مطالعه ۴ دقیقه
مریم صفدری

ساخت ربات پرنده‌ای که روی گل‌ها می‌نشیند؛ گامی تازه به‌سوی گرده‌افشانی رباتیک

مطالعه ۴ دقیقه
مریم صفدری

ساخت ربات پرنده‌ای که روی گل‌ها می‌نشیند؛ گامی تازه به‌سوی گرده‌افشانی رباتیک

مطالعه ۴ دقیقه
  1. زومیت
  2. رباتیک
  3. ساخت ربات پرنده‌ای که روی گل‌ها می‌نشیند؛ گامی تازه به‌سوی گرده‌افشانی رباتیک
مریم صفدری
مریم صفدری
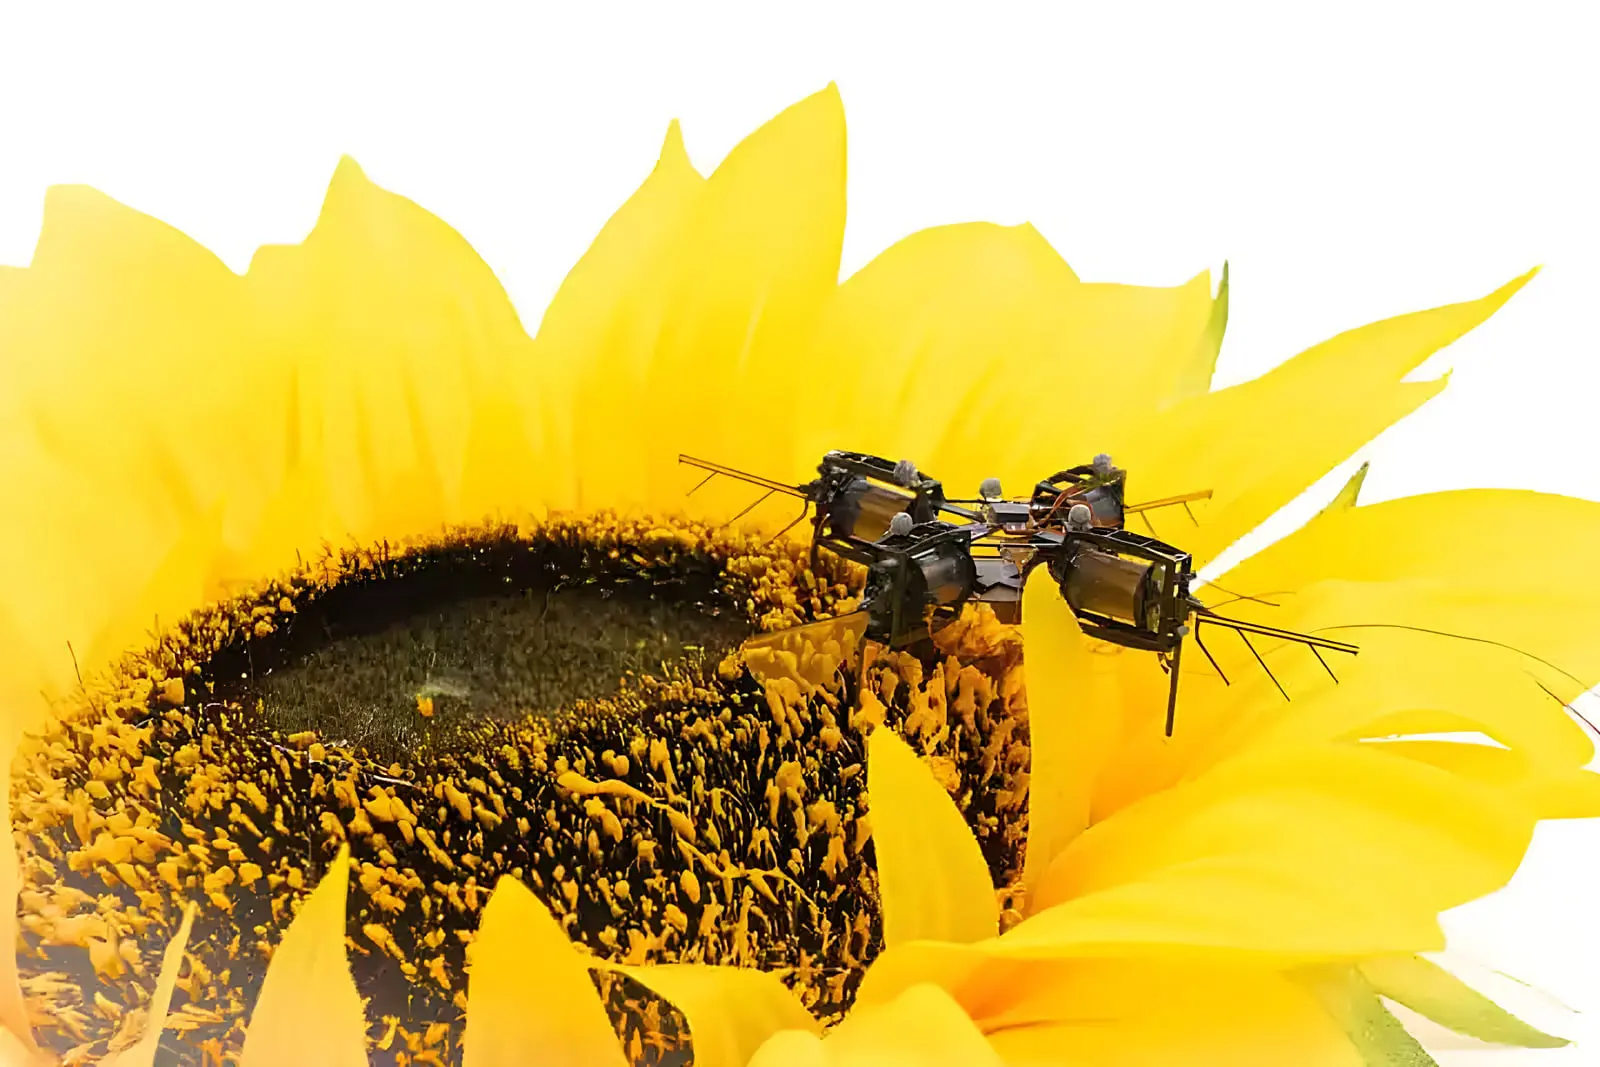
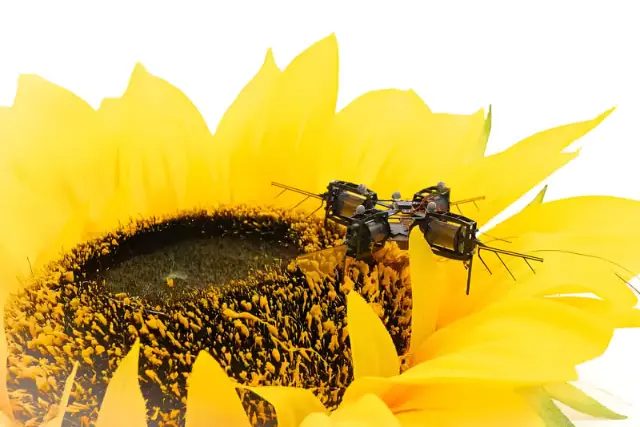
ربات پرنده کوچک روی مرکز گل آفتابگردان برای گرده‌افشانی

پژوهشگران ربات پرنده‌ی کوچکی ساخته‌اند که بدون نیاز به دوربین‌های خارجی در هوا معلق می‌ماند و شاید روزی جایگزینی کمکی برای گرده‌افشان‌های طبیعی باشد.

پژوهشگران مؤسسه‌ی فناوری ماساچوست (MIT) و دانشگاه کرنل ربات پرنده‌ی بسیار کوچکی ساخته‌اند که با وجود وزن ناچیزش، می‌تواند بدون نیاز به دوربین‌های خارجی، تعادل خود را در هوا حفظ کند. این ربات که ۱٫۲۹ گرم وزن دارد، به حسگرها و رایانه‌ای مجهز شده است که اطلاعات حرکتی را پردازش می‌کنند و امکان کنترل پرواز را فراهم می‌آورند.

به‌گزارش ZME Science، ربات جدید در یکی از آزمایش‌ها توانست با عبور از کنار موانع، روی گل آفتابگردان فرود بیاید. البته این پرواز ۳۰ ثانیه‌ای با هدایت اپراتور انسانی انجام شد و ربات هنوز توانایی مسیریابی مستقل را ندارد.

ساخت ربات‌هایی که مانند حشرات پرواز کنند، سال‌ها است یکی از چالش‌های مهندسی رباتیک محسوب می‌شود. حشراتی مانند مگس میوه می‌توانند با کمک دستگاه عصبی کوچک و اندام‌های حسی خود، به‌سرعت تغییر مسیر دهند، از موانع عبور کنند و با دقت زیادی فرود بیایند. بازسازی چنین توانایی‌هایی در ربات‌هایی با وزن چند گرم یا کمتر، بسیار دشوار است.

بیشتر ربات‌های پرنده‌ی مینیاتوری پیشین برای حفظ تعادل به دوربین‌های مخصوص آزمایشگاهی و پردازش اطلاعات در رایانه‌های خارجی وابسته بودند. چنین وابستگی‌ استفاده از آن‌ها را در محیط‌های واقعی، مانند گلخانه‌ها یا ساختمان‌های آسیب‌دیده، محدود می‌کرد.

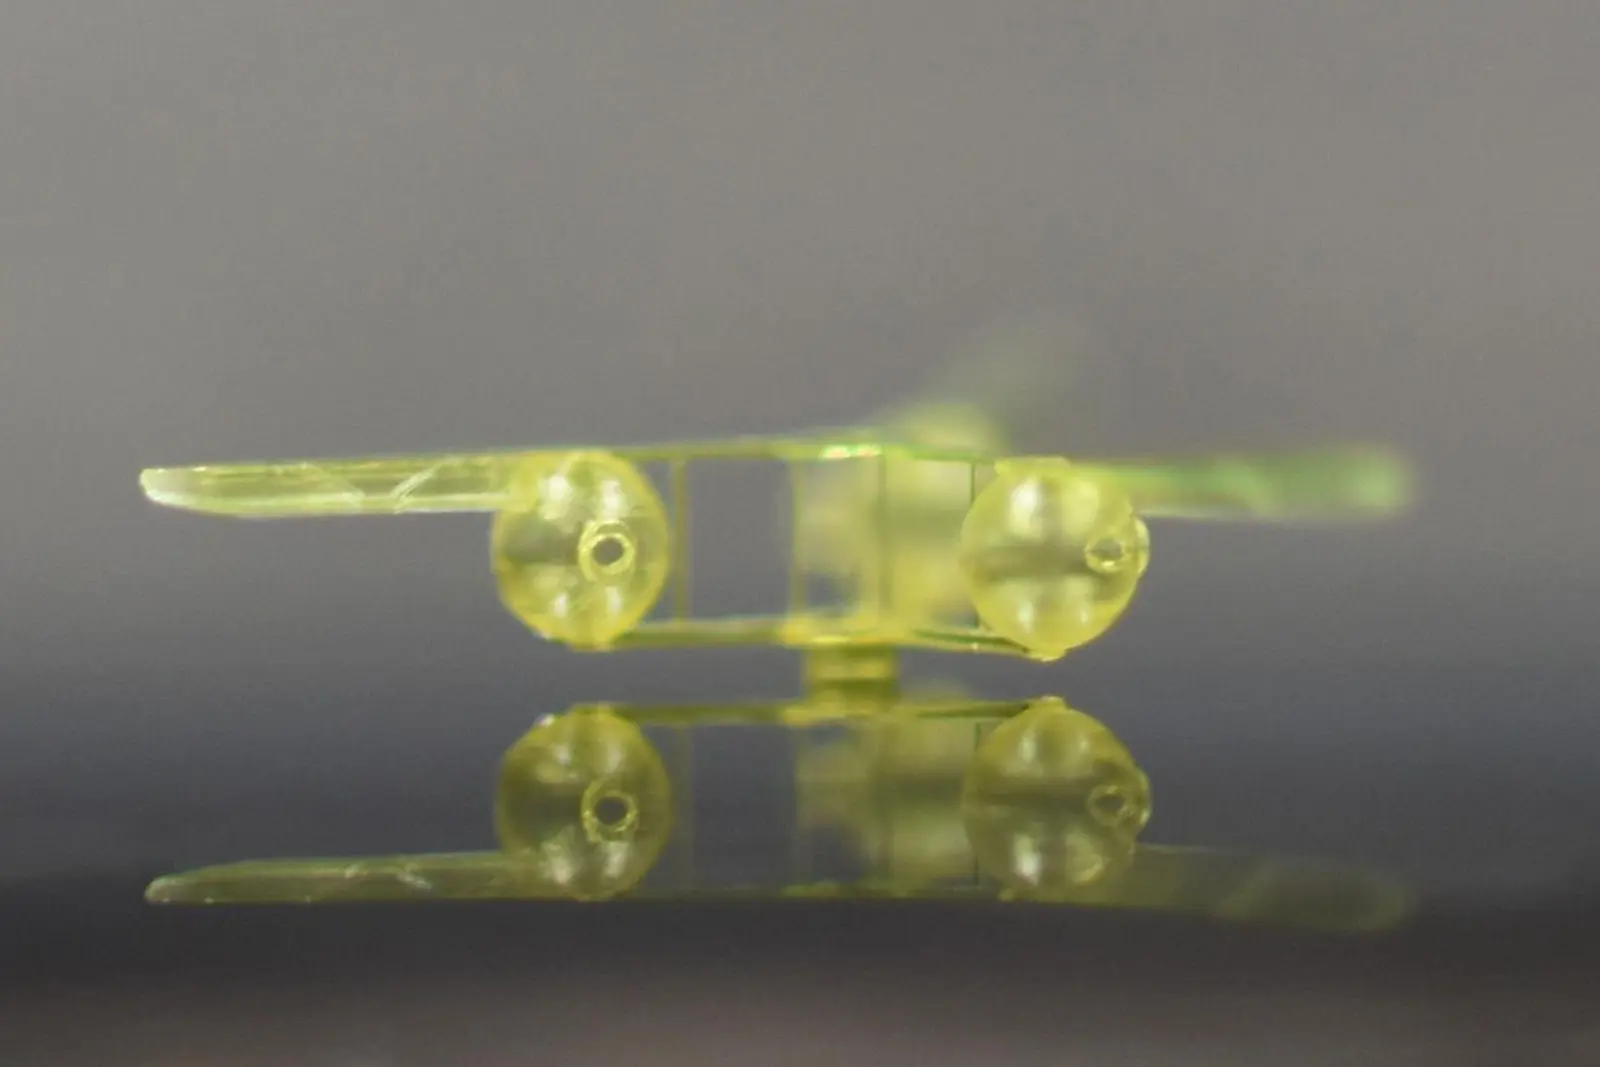
پژوهشگران ربات پرنده‌ای با وزن ۱٫۲۹ گرم ساخته‌اند که با استفاده از حسگرها و رایانه‌ی داخلی خود می‌تواند تعادلش را هنگام پرواز حفظ کند

ویژگی مهم ربات جدید، توانایی تثبیت پرواز با استفاده از تجهیزات پردازشی و حسگرهای نصب‌شده روی بدنه‌ی خودش است. پژوهشگران سه حسگر کوچک در آن تعبیه کرده‌اند که اطلاعات مربوط به شتاب، چرخش، ارتفاع و حرکت نسبت به زمین را جمع‌آوری می‌کنند.

رایانه‌ی داخلی ربات داده‌های دریافتی را پردازش می‌کند و در هر ثانیه ۴۸۰ بار فرمان‌های اصلاحی لازم برای حفظ تعادل را محاسبه می‌کند. این سرعت پردازش برای کنترل رباتی ضروری است که بال‌هایش حدود ۳۳۰ بار در ثانیه به حرکت درمی‌آیند.

مجموع وزن تجهیزات الکترونیکی ربات ۲۴۴ میلی‌گرم، معادل حدود یک‌پنجم وزن کل دستگاه است. بااین‌حال، اضافه‌شدن همین مقدار وزن نیز پژوهشگران را وادار کرد عضلات مصنوعی مسئول حرکت بال‌ها را بازطراحی کنند. این تغییر توانایی تولید نیروی بالابرنده‌ی ربات را ۴۶ درصد افزایش داد.

در آزمایش‌های اولیه، ربات توانست با استفاده از حسگرها و رایانه‌ی داخلی خود، به‌مدت ۱۰ ثانیه در ارتفاع حدود ۷٫۶ سانتی‌متری زمین معلق بماند. خطای موقعیت افقی آن نیز حدود ۲٫۲ سانتی‌متر اندازه‌گیری شد.

ربات در آزمایشی ۳۰ ثانیه‌ای با هدایت انسان از کنار موانع عبور کرد و روی گل آفتابگردان فرود آمد

ربات در آزمایش دیگری توانست فاصله‌ی حدود ۳۰ سانتی‌متری میان دو نقطه را در هفت ثانیه طی کند؛ اما مهم‌ترین نمایش توانایی‌های آن، پروازی بود که با فرود روی یک گل آفتابگردان به پایان رسید. در این آزمایش، ربات با هدایت اپراتور و استفاده از جوی‌استیک، طی ۳۰ ثانیه حدود ۱٫۲ متر پرواز کرد، از کنار موانع گذشت و روی گل فرود آمد.

هرچند دستگاه هنوز برای انتخاب مسیر به انسان وابسته است، موفقیت آزمایش نشان می‌دهد که ربات‌های پرنده‌ی بسیار کوچک می‌توانند بدون نیاز به سامانه‌های پیچیده‌ی ردیابی خارجی، پرواز خود را تثبیت کنند.

بیشتر بخوانید
  • سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد
    27 آبان 04
    مطالعه ' 2
  • پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند
    14 شهریور 05
    مطالعه ' 4

یکی از کاربردهای احتمالی فناوری جدید، کمک به گرده‌افشانی محصولات کشاورزی است. زنبورها و سایر حشرات گرده‌افشان با انتقال گرده میان گل‌ها، به تولید میوه و دانه کمک می‌کنند. پژوهشگران امیدوارند ربات‌های پرنده‌ی کوچک در آینده بتوانند در محیط‌هایی مانند گلخانه‌ها، مکمل گرده‌افشان‌های طبیعی باشند.

وزن کم ربات جدید امکان فرود روی سطوح ظریف مانند گل‌ها را فراهم می‌کند و حسگرهای داخلی آن می‌توانند به کنترل دقیق حرکت هنگام نزدیک‌شدن به گیاهان کمک کنند. بااین‌حال، ربات فعلاً قادر به شناسایی مستقل گل‌ها، جمع‌آوری گرده یا انتقال آن میان گیاهان نیست. بنابراین، هنوز فاصله‌ی زیادی تا استفاده‌ی عملی از چنین دستگاه‌هایی در کشاورزی وجود دارد.

تأمین انرژی نیز یکی از موانع اصلی توسعه‌ی ربات محسوب می‌شود. نمونه‌ی فعلی برای پرواز به منبع برق خارجی وابسته است و افزودن باتری می‌تواند وزن دستگاه را به‌اندازه‌ای افزایش دهد که عملکرد پروازی آن تحت‌تأثیر قرار بگیرد.

دانشمندان امیدوارند فناوری جدید در آینده به گرده‌افشانی گیاهان کمک کند؛ هرچند ربات هنوز توانایی شناسایی گل‌ها و انتقال گرده را ندارد

پژوهشگران همچنین باید سامانه‌های مسیریابی پیشرفته‌تری توسعه دهند تا نسل‌های بعدی ربات بتوانند بدون هدایت انسان، موانع را شناسایی کنند و مسیر مناسب را انتخاب کنند.

علاوه‌بر کشاورزی، چنین ربات‌هایی ممکن است در آینده برای بازرسی تجهیزات صنعتی یا جست‌وجوی بازماندگان در ساختمان‌های فروریخته به کار گرفته شوند که ورود به آن‌ها برای انسان یا ربات‌های بزرگ‌تر دشوار است.

ربات جدید فعلاً در مرحله‌ی آزمایشگاهی قرار دارد؛ اما توانایی حمل حسگرها و رایانه‌ی کنترل پرواز در بدنه‌ای با وزن کمتر از ۱٫۳ گرم، گامی در مسیر ساخت ربات‌های پرنده‌ی کوچک و مستقل محسوب می‌شود.

جزئیات پژوهش در مقاله‌ای منتشرشده در سرور پیش‌چاپ arXiv ارائه شده است.

ربات پرنده کوچک روی مرکز گل آفتابگردان برای گرده‌افشانی

پژوهشگران ربات پرنده‌ی کوچکی ساخته‌اند که بدون نیاز به دوربین‌های خارجی در هوا معلق می‌ماند و شاید روزی جایگزینی کمکی برای گرده‌افشان‌های طبیعی باشد.

پژوهشگران ربات پرنده‌ی کوچکی ساخته‌اند که بدون نیاز به دوربین‌های خارجی در هوا معلق می‌ماند و شاید روزی جایگزینی کمکی برای گرده‌افشان‌های طبیعی باشد.

پژوهشگران ربات پرنده‌ی کوچکی ساخته‌اند که بدون نیاز به دوربین‌های خارجی در هوا معلق می‌ماند و شاید روزی جایگزینی کمکی برای گرده‌افشان‌های طبیعی باشد.

پژوهشگران ربات پرنده‌ی کوچکی ساخته‌اند که بدون نیاز به دوربین‌های خارجی در هوا معلق می‌ماند و شاید روزی جایگزینی کمکی برای گرده‌افشان‌های طبیعی باشد.

پژوهشگران مؤسسه‌ی فناوری ماساچوست (MIT) و دانشگاه کرنل ربات پرنده‌ی بسیار کوچکی ساخته‌اند که با وجود وزن ناچیزش، می‌تواند بدون نیاز به دوربین‌های خارجی، تعادل خود را در هوا حفظ کند. این ربات که ۱٫۲۹ گرم وزن دارد، به حسگرها و رایانه‌ای مجهز شده است که اطلاعات حرکتی را پردازش می‌کنند و امکان کنترل پرواز را فراهم می‌آورند.

به‌گزارش ZME Science، ربات جدید در یکی از آزمایش‌ها توانست با عبور از کنار موانع، روی گل آفتابگردان فرود بیاید. البته این پرواز ۳۰ ثانیه‌ای با هدایت اپراتور انسانی انجام شد و ربات هنوز توانایی مسیریابی مستقل را ندارد.

ساخت ربات‌هایی که مانند حشرات پرواز کنند، سال‌ها است یکی از چالش‌های مهندسی رباتیک محسوب می‌شود. حشراتی مانند مگس میوه می‌توانند با کمک دستگاه عصبی کوچک و اندام‌های حسی خود، به‌سرعت تغییر مسیر دهند، از موانع عبور کنند و با دقت زیادی فرود بیایند. بازسازی چنین توانایی‌هایی در ربات‌هایی با وزن چند گرم یا کمتر، بسیار دشوار است.

بیشتر ربات‌های پرنده‌ی مینیاتوری پیشین برای حفظ تعادل به دوربین‌های مخصوص آزمایشگاهی و پردازش اطلاعات در رایانه‌های خارجی وابسته بودند. چنین وابستگی‌ استفاده از آن‌ها را در محیط‌های واقعی، مانند گلخانه‌ها یا ساختمان‌های آسیب‌دیده، محدود می‌کرد.

پژوهشگران ربات پرنده‌ای با وزن ۱٫۲۹ گرم ساخته‌اند که با استفاده از حسگرها و رایانه‌ی داخلی خود می‌تواند تعادلش را هنگام پرواز حفظ کند

ویژگی مهم ربات جدید، توانایی تثبیت پرواز با استفاده از تجهیزات پردازشی و حسگرهای نصب‌شده روی بدنه‌ی خودش است. پژوهشگران سه حسگر کوچک در آن تعبیه کرده‌اند که اطلاعات مربوط به شتاب، چرخش، ارتفاع و حرکت نسبت به زمین را جمع‌آوری می‌کنند.

رایانه‌ی داخلی ربات داده‌های دریافتی را پردازش می‌کند و در هر ثانیه ۴۸۰ بار فرمان‌های اصلاحی لازم برای حفظ تعادل را محاسبه می‌کند. این سرعت پردازش برای کنترل رباتی ضروری است که بال‌هایش حدود ۳۳۰ بار در ثانیه به حرکت درمی‌آیند.

مجموع وزن تجهیزات الکترونیکی ربات ۲۴۴ میلی‌گرم، معادل حدود یک‌پنجم وزن کل دستگاه است. بااین‌حال، اضافه‌شدن همین مقدار وزن نیز پژوهشگران را وادار کرد عضلات مصنوعی مسئول حرکت بال‌ها را بازطراحی کنند. این تغییر توانایی تولید نیروی بالابرنده‌ی ربات را ۴۶ درصد افزایش داد.

در آزمایش‌های اولیه، ربات توانست با استفاده از حسگرها و رایانه‌ی داخلی خود، به‌مدت ۱۰ ثانیه در ارتفاع حدود ۷٫۶ سانتی‌متری زمین معلق بماند. خطای موقعیت افقی آن نیز حدود ۲٫۲ سانتی‌متر اندازه‌گیری شد.

ربات در آزمایشی ۳۰ ثانیه‌ای با هدایت انسان از کنار موانع عبور کرد و روی گل آفتابگردان فرود آمد

ربات در آزمایش دیگری توانست فاصله‌ی حدود ۳۰ سانتی‌متری میان دو نقطه را در هفت ثانیه طی کند؛ اما مهم‌ترین نمایش توانایی‌های آن، پروازی بود که با فرود روی یک گل آفتابگردان به پایان رسید. در این آزمایش، ربات با هدایت اپراتور و استفاده از جوی‌استیک، طی ۳۰ ثانیه حدود ۱٫۲ متر پرواز کرد، از کنار موانع گذشت و روی گل فرود آمد.

هرچند دستگاه هنوز برای انتخاب مسیر به انسان وابسته است، موفقیت آزمایش نشان می‌دهد که ربات‌های پرنده‌ی بسیار کوچک می‌توانند بدون نیاز به سامانه‌های پیچیده‌ی ردیابی خارجی، پرواز خود را تثبیت کنند.

بیشتر بخوانید
  • سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد
    27 آبان 04
    مطالعه ' 2
  • پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند
    14 شهریور 05
    مطالعه ' 4

یکی از کاربردهای احتمالی فناوری جدید، کمک به گرده‌افشانی محصولات کشاورزی است. زنبورها و سایر حشرات گرده‌افشان با انتقال گرده میان گل‌ها، به تولید میوه و دانه کمک می‌کنند. پژوهشگران امیدوارند ربات‌های پرنده‌ی کوچک در آینده بتوانند در محیط‌هایی مانند گلخانه‌ها، مکمل گرده‌افشان‌های طبیعی باشند.

وزن کم ربات جدید امکان فرود روی سطوح ظریف مانند گل‌ها را فراهم می‌کند و حسگرهای داخلی آن می‌توانند به کنترل دقیق حرکت هنگام نزدیک‌شدن به گیاهان کمک کنند. بااین‌حال، ربات فعلاً قادر به شناسایی مستقل گل‌ها، جمع‌آوری گرده یا انتقال آن میان گیاهان نیست. بنابراین، هنوز فاصله‌ی زیادی تا استفاده‌ی عملی از چنین دستگاه‌هایی در کشاورزی وجود دارد.

تأمین انرژی نیز یکی از موانع اصلی توسعه‌ی ربات محسوب می‌شود. نمونه‌ی فعلی برای پرواز به منبع برق خارجی وابسته است و افزودن باتری می‌تواند وزن دستگاه را به‌اندازه‌ای افزایش دهد که عملکرد پروازی آن تحت‌تأثیر قرار بگیرد.

دانشمندان امیدوارند فناوری جدید در آینده به گرده‌افشانی گیاهان کمک کند؛ هرچند ربات هنوز توانایی شناسایی گل‌ها و انتقال گرده را ندارد

پژوهشگران همچنین باید سامانه‌های مسیریابی پیشرفته‌تری توسعه دهند تا نسل‌های بعدی ربات بتوانند بدون هدایت انسان، موانع را شناسایی کنند و مسیر مناسب را انتخاب کنند.

علاوه‌بر کشاورزی، چنین ربات‌هایی ممکن است در آینده برای بازرسی تجهیزات صنعتی یا جست‌وجوی بازماندگان در ساختمان‌های فروریخته به کار گرفته شوند که ورود به آن‌ها برای انسان یا ربات‌های بزرگ‌تر دشوار است.

ربات جدید فعلاً در مرحله‌ی آزمایشگاهی قرار دارد؛ اما توانایی حمل حسگرها و رایانه‌ی کنترل پرواز در بدنه‌ای با وزن کمتر از ۱٫۳ گرم، گامی در مسیر ساخت ربات‌های پرنده‌ی کوچک و مستقل محسوب می‌شود.

جزئیات پژوهش در مقاله‌ای منتشرشده در سرور پیش‌چاپ arXiv ارائه شده است.

پژوهشگران مؤسسه‌ی فناوری ماساچوست (MIT) و دانشگاه کرنل ربات پرنده‌ی بسیار کوچکی ساخته‌اند که با وجود وزن ناچیزش، می‌تواند بدون نیاز به دوربین‌های خارجی، تعادل خود را در هوا حفظ کند. این ربات که ۱٫۲۹ گرم وزن دارد، به حسگرها و رایانه‌ای مجهز شده است که اطلاعات حرکتی را پردازش می‌کنند و امکان کنترل پرواز را فراهم می‌آورند.

به‌گزارش ZME Science، ربات جدید در یکی از آزمایش‌ها توانست با عبور از کنار موانع، روی گل آفتابگردان فرود بیاید. البته این پرواز ۳۰ ثانیه‌ای با هدایت اپراتور انسانی انجام شد و ربات هنوز توانایی مسیریابی مستقل را ندارد.

ساخت ربات‌هایی که مانند حشرات پرواز کنند، سال‌ها است یکی از چالش‌های مهندسی رباتیک محسوب می‌شود. حشراتی مانند مگس میوه می‌توانند با کمک دستگاه عصبی کوچک و اندام‌های حسی خود، به‌سرعت تغییر مسیر دهند، از موانع عبور کنند و با دقت زیادی فرود بیایند. بازسازی چنین توانایی‌هایی در ربات‌هایی با وزن چند گرم یا کمتر، بسیار دشوار است.

بیشتر ربات‌های پرنده‌ی مینیاتوری پیشین برای حفظ تعادل به دوربین‌های مخصوص آزمایشگاهی و پردازش اطلاعات در رایانه‌های خارجی وابسته بودند. چنین وابستگی‌ استفاده از آن‌ها را در محیط‌های واقعی، مانند گلخانه‌ها یا ساختمان‌های آسیب‌دیده، محدود می‌کرد.

پژوهشگران ربات پرنده‌ای با وزن ۱٫۲۹ گرم ساخته‌اند که با استفاده از حسگرها و رایانه‌ی داخلی خود می‌تواند تعادلش را هنگام پرواز حفظ کند

ویژگی مهم ربات جدید، توانایی تثبیت پرواز با استفاده از تجهیزات پردازشی و حسگرهای نصب‌شده روی بدنه‌ی خودش است. پژوهشگران سه حسگر کوچک در آن تعبیه کرده‌اند که اطلاعات مربوط به شتاب، چرخش، ارتفاع و حرکت نسبت به زمین را جمع‌آوری می‌کنند.

رایانه‌ی داخلی ربات داده‌های دریافتی را پردازش می‌کند و در هر ثانیه ۴۸۰ بار فرمان‌های اصلاحی لازم برای حفظ تعادل را محاسبه می‌کند. این سرعت پردازش برای کنترل رباتی ضروری است که بال‌هایش حدود ۳۳۰ بار در ثانیه به حرکت درمی‌آیند.

مجموع وزن تجهیزات الکترونیکی ربات ۲۴۴ میلی‌گرم، معادل حدود یک‌پنجم وزن کل دستگاه است. بااین‌حال، اضافه‌شدن همین مقدار وزن نیز پژوهشگران را وادار کرد عضلات مصنوعی مسئول حرکت بال‌ها را بازطراحی کنند. این تغییر توانایی تولید نیروی بالابرنده‌ی ربات را ۴۶ درصد افزایش داد.

در آزمایش‌های اولیه، ربات توانست با استفاده از حسگرها و رایانه‌ی داخلی خود، به‌مدت ۱۰ ثانیه در ارتفاع حدود ۷٫۶ سانتی‌متری زمین معلق بماند. خطای موقعیت افقی آن نیز حدود ۲٫۲ سانتی‌متر اندازه‌گیری شد.

ربات در آزمایشی ۳۰ ثانیه‌ای با هدایت انسان از کنار موانع عبور کرد و روی گل آفتابگردان فرود آمد

ربات در آزمایش دیگری توانست فاصله‌ی حدود ۳۰ سانتی‌متری میان دو نقطه را در هفت ثانیه طی کند؛ اما مهم‌ترین نمایش توانایی‌های آن، پروازی بود که با فرود روی یک گل آفتابگردان به پایان رسید. در این آزمایش، ربات با هدایت اپراتور و استفاده از جوی‌استیک، طی ۳۰ ثانیه حدود ۱٫۲ متر پرواز کرد، از کنار موانع گذشت و روی گل فرود آمد.

هرچند دستگاه هنوز برای انتخاب مسیر به انسان وابسته است، موفقیت آزمایش نشان می‌دهد که ربات‌های پرنده‌ی بسیار کوچک می‌توانند بدون نیاز به سامانه‌های پیچیده‌ی ردیابی خارجی، پرواز خود را تثبیت کنند.

بیشتر بخوانید
  • سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد
    27 آبان 04
    مطالعه ' 2
  • پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند
    14 شهریور 05
    مطالعه ' 4

یکی از کاربردهای احتمالی فناوری جدید، کمک به گرده‌افشانی محصولات کشاورزی است. زنبورها و سایر حشرات گرده‌افشان با انتقال گرده میان گل‌ها، به تولید میوه و دانه کمک می‌کنند. پژوهشگران امیدوارند ربات‌های پرنده‌ی کوچک در آینده بتوانند در محیط‌هایی مانند گلخانه‌ها، مکمل گرده‌افشان‌های طبیعی باشند.

وزن کم ربات جدید امکان فرود روی سطوح ظریف مانند گل‌ها را فراهم می‌کند و حسگرهای داخلی آن می‌توانند به کنترل دقیق حرکت هنگام نزدیک‌شدن به گیاهان کمک کنند. بااین‌حال، ربات فعلاً قادر به شناسایی مستقل گل‌ها، جمع‌آوری گرده یا انتقال آن میان گیاهان نیست. بنابراین، هنوز فاصله‌ی زیادی تا استفاده‌ی عملی از چنین دستگاه‌هایی در کشاورزی وجود دارد.

تأمین انرژی نیز یکی از موانع اصلی توسعه‌ی ربات محسوب می‌شود. نمونه‌ی فعلی برای پرواز به منبع برق خارجی وابسته است و افزودن باتری می‌تواند وزن دستگاه را به‌اندازه‌ای افزایش دهد که عملکرد پروازی آن تحت‌تأثیر قرار بگیرد.

دانشمندان امیدوارند فناوری جدید در آینده به گرده‌افشانی گیاهان کمک کند؛ هرچند ربات هنوز توانایی شناسایی گل‌ها و انتقال گرده را ندارد

پژوهشگران همچنین باید سامانه‌های مسیریابی پیشرفته‌تری توسعه دهند تا نسل‌های بعدی ربات بتوانند بدون هدایت انسان، موانع را شناسایی کنند و مسیر مناسب را انتخاب کنند.

علاوه‌بر کشاورزی، چنین ربات‌هایی ممکن است در آینده برای بازرسی تجهیزات صنعتی یا جست‌وجوی بازماندگان در ساختمان‌های فروریخته به کار گرفته شوند که ورود به آن‌ها برای انسان یا ربات‌های بزرگ‌تر دشوار است.

ربات جدید فعلاً در مرحله‌ی آزمایشگاهی قرار دارد؛ اما توانایی حمل حسگرها و رایانه‌ی کنترل پرواز در بدنه‌ای با وزن کمتر از ۱٫۳ گرم، گامی در مسیر ساخت ربات‌های پرنده‌ی کوچک و مستقل محسوب می‌شود.

جزئیات پژوهش در مقاله‌ای منتشرشده در سرور پیش‌چاپ arXiv ارائه شده است.

پژوهشگران مؤسسه‌ی فناوری ماساچوست (MIT) و دانشگاه کرنل ربات پرنده‌ی بسیار کوچکی ساخته‌اند که با وجود وزن ناچیزش، می‌تواند بدون نیاز به دوربین‌های خارجی، تعادل خود را در هوا حفظ کند. این ربات که ۱٫۲۹ گرم وزن دارد، به حسگرها و رایانه‌ای مجهز شده است که اطلاعات حرکتی را پردازش می‌کنند و امکان کنترل پرواز را فراهم می‌آورند.

به‌گزارش ZME Science، ربات جدید در یکی از آزمایش‌ها توانست با عبور از کنار موانع، روی گل آفتابگردان فرود بیاید. البته این پرواز ۳۰ ثانیه‌ای با هدایت اپراتور انسانی انجام شد و ربات هنوز توانایی مسیریابی مستقل را ندارد.

ساخت ربات‌هایی که مانند حشرات پرواز کنند، سال‌ها است یکی از چالش‌های مهندسی رباتیک محسوب می‌شود. حشراتی مانند مگس میوه می‌توانند با کمک دستگاه عصبی کوچک و اندام‌های حسی خود، به‌سرعت تغییر مسیر دهند، از موانع عبور کنند و با دقت زیادی فرود بیایند. بازسازی چنین توانایی‌هایی در ربات‌هایی با وزن چند گرم یا کمتر، بسیار دشوار است.

بیشتر ربات‌های پرنده‌ی مینیاتوری پیشین برای حفظ تعادل به دوربین‌های مخصوص آزمایشگاهی و پردازش اطلاعات در رایانه‌های خارجی وابسته بودند. چنین وابستگی‌ استفاده از آن‌ها را در محیط‌های واقعی، مانند گلخانه‌ها یا ساختمان‌های آسیب‌دیده، محدود می‌کرد.

پژوهشگران ربات پرنده‌ای با وزن ۱٫۲۹ گرم ساخته‌اند که با استفاده از حسگرها و رایانه‌ی داخلی خود می‌تواند تعادلش را هنگام پرواز حفظ کند

ویژگی مهم ربات جدید، توانایی تثبیت پرواز با استفاده از تجهیزات پردازشی و حسگرهای نصب‌شده روی بدنه‌ی خودش است. پژوهشگران سه حسگر کوچک در آن تعبیه کرده‌اند که اطلاعات مربوط به شتاب، چرخش، ارتفاع و حرکت نسبت به زمین را جمع‌آوری می‌کنند.

رایانه‌ی داخلی ربات داده‌های دریافتی را پردازش می‌کند و در هر ثانیه ۴۸۰ بار فرمان‌های اصلاحی لازم برای حفظ تعادل را محاسبه می‌کند. این سرعت پردازش برای کنترل رباتی ضروری است که بال‌هایش حدود ۳۳۰ بار در ثانیه به حرکت درمی‌آیند.

مجموع وزن تجهیزات الکترونیکی ربات ۲۴۴ میلی‌گرم، معادل حدود یک‌پنجم وزن کل دستگاه است. بااین‌حال، اضافه‌شدن همین مقدار وزن نیز پژوهشگران را وادار کرد عضلات مصنوعی مسئول حرکت بال‌ها را بازطراحی کنند. این تغییر توانایی تولید نیروی بالابرنده‌ی ربات را ۴۶ درصد افزایش داد.

در آزمایش‌های اولیه، ربات توانست با استفاده از حسگرها و رایانه‌ی داخلی خود، به‌مدت ۱۰ ثانیه در ارتفاع حدود ۷٫۶ سانتی‌متری زمین معلق بماند. خطای موقعیت افقی آن نیز حدود ۲٫۲ سانتی‌متر اندازه‌گیری شد.

ربات در آزمایشی ۳۰ ثانیه‌ای با هدایت انسان از کنار موانع عبور کرد و روی گل آفتابگردان فرود آمد

ربات در آزمایش دیگری توانست فاصله‌ی حدود ۳۰ سانتی‌متری میان دو نقطه را در هفت ثانیه طی کند؛ اما مهم‌ترین نمایش توانایی‌های آن، پروازی بود که با فرود روی یک گل آفتابگردان به پایان رسید. در این آزمایش، ربات با هدایت اپراتور و استفاده از جوی‌استیک، طی ۳۰ ثانیه حدود ۱٫۲ متر پرواز کرد، از کنار موانع گذشت و روی گل فرود آمد.

هرچند دستگاه هنوز برای انتخاب مسیر به انسان وابسته است، موفقیت آزمایش نشان می‌دهد که ربات‌های پرنده‌ی بسیار کوچک می‌توانند بدون نیاز به سامانه‌های پیچیده‌ی ردیابی خارجی، پرواز خود را تثبیت کنند.

بیشتر بخوانید
  • سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد
    27 آبان 04
    مطالعه ' 2
  • پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند
    14 شهریور 05
    مطالعه ' 4

یکی از کاربردهای احتمالی فناوری جدید، کمک به گرده‌افشانی محصولات کشاورزی است. زنبورها و سایر حشرات گرده‌افشان با انتقال گرده میان گل‌ها، به تولید میوه و دانه کمک می‌کنند. پژوهشگران امیدوارند ربات‌های پرنده‌ی کوچک در آینده بتوانند در محیط‌هایی مانند گلخانه‌ها، مکمل گرده‌افشان‌های طبیعی باشند.

وزن کم ربات جدید امکان فرود روی سطوح ظریف مانند گل‌ها را فراهم می‌کند و حسگرهای داخلی آن می‌توانند به کنترل دقیق حرکت هنگام نزدیک‌شدن به گیاهان کمک کنند. بااین‌حال، ربات فعلاً قادر به شناسایی مستقل گل‌ها، جمع‌آوری گرده یا انتقال آن میان گیاهان نیست. بنابراین، هنوز فاصله‌ی زیادی تا استفاده‌ی عملی از چنین دستگاه‌هایی در کشاورزی وجود دارد.

تأمین انرژی نیز یکی از موانع اصلی توسعه‌ی ربات محسوب می‌شود. نمونه‌ی فعلی برای پرواز به منبع برق خارجی وابسته است و افزودن باتری می‌تواند وزن دستگاه را به‌اندازه‌ای افزایش دهد که عملکرد پروازی آن تحت‌تأثیر قرار بگیرد.

دانشمندان امیدوارند فناوری جدید در آینده به گرده‌افشانی گیاهان کمک کند؛ هرچند ربات هنوز توانایی شناسایی گل‌ها و انتقال گرده را ندارد

پژوهشگران همچنین باید سامانه‌های مسیریابی پیشرفته‌تری توسعه دهند تا نسل‌های بعدی ربات بتوانند بدون هدایت انسان، موانع را شناسایی کنند و مسیر مناسب را انتخاب کنند.

علاوه‌بر کشاورزی، چنین ربات‌هایی ممکن است در آینده برای بازرسی تجهیزات صنعتی یا جست‌وجوی بازماندگان در ساختمان‌های فروریخته به کار گرفته شوند که ورود به آن‌ها برای انسان یا ربات‌های بزرگ‌تر دشوار است.

ربات جدید فعلاً در مرحله‌ی آزمایشگاهی قرار دارد؛ اما توانایی حمل حسگرها و رایانه‌ی کنترل پرواز در بدنه‌ای با وزن کمتر از ۱٫۳ گرم، گامی در مسیر ساخت ربات‌های پرنده‌ی کوچک و مستقل محسوب می‌شود.

جزئیات پژوهش در مقاله‌ای منتشرشده در سرور پیش‌چاپ arXiv ارائه شده است.

پژوهشگران مؤسسه‌ی فناوری ماساچوست (MIT) و دانشگاه کرنل ربات پرنده‌ی بسیار کوچکی ساخته‌اند که با وجود وزن ناچیزش، می‌تواند بدون نیاز به دوربین‌های خارجی، تعادل خود را در هوا حفظ کند. این ربات که ۱٫۲۹ گرم وزن دارد، به حسگرها و رایانه‌ای مجهز شده است که اطلاعات حرکتی را پردازش می‌کنند و امکان کنترل پرواز را فراهم می‌آورند.

به‌گزارش ZME Science، ربات جدید در یکی از آزمایش‌ها توانست با عبور از کنار موانع، روی گل آفتابگردان فرود بیاید. البته این پرواز ۳۰ ثانیه‌ای با هدایت اپراتور انسانی انجام شد و ربات هنوز توانایی مسیریابی مستقل را ندارد.

ساخت ربات‌هایی که مانند حشرات پرواز کنند، سال‌ها است یکی از چالش‌های مهندسی رباتیک محسوب می‌شود. حشراتی مانند مگس میوه می‌توانند با کمک دستگاه عصبی کوچک و اندام‌های حسی خود، به‌سرعت تغییر مسیر دهند، از موانع عبور کنند و با دقت زیادی فرود بیایند. بازسازی چنین توانایی‌هایی در ربات‌هایی با وزن چند گرم یا کمتر، بسیار دشوار است.

بیشتر ربات‌های پرنده‌ی مینیاتوری پیشین برای حفظ تعادل به دوربین‌های مخصوص آزمایشگاهی و پردازش اطلاعات در رایانه‌های خارجی وابسته بودند. چنین وابستگی‌ استفاده از آن‌ها را در محیط‌های واقعی، مانند گلخانه‌ها یا ساختمان‌های آسیب‌دیده، محدود می‌کرد.

پژوهشگران ربات پرنده‌ای با وزن ۱٫۲۹ گرم ساخته‌اند که با استفاده از حسگرها و رایانه‌ی داخلی خود می‌تواند تعادلش را هنگام پرواز حفظ کند

ویژگی مهم ربات جدید، توانایی تثبیت پرواز با استفاده از تجهیزات پردازشی و حسگرهای نصب‌شده روی بدنه‌ی خودش است. پژوهشگران سه حسگر کوچک در آن تعبیه کرده‌اند که اطلاعات مربوط به شتاب، چرخش، ارتفاع و حرکت نسبت به زمین را جمع‌آوری می‌کنند.

رایانه‌ی داخلی ربات داده‌های دریافتی را پردازش می‌کند و در هر ثانیه ۴۸۰ بار فرمان‌های اصلاحی لازم برای حفظ تعادل را محاسبه می‌کند. این سرعت پردازش برای کنترل رباتی ضروری است که بال‌هایش حدود ۳۳۰ بار در ثانیه به حرکت درمی‌آیند.

مجموع وزن تجهیزات الکترونیکی ربات ۲۴۴ میلی‌گرم، معادل حدود یک‌پنجم وزن کل دستگاه است. بااین‌حال، اضافه‌شدن همین مقدار وزن نیز پژوهشگران را وادار کرد عضلات مصنوعی مسئول حرکت بال‌ها را بازطراحی کنند. این تغییر توانایی تولید نیروی بالابرنده‌ی ربات را ۴۶ درصد افزایش داد.

در آزمایش‌های اولیه، ربات توانست با استفاده از حسگرها و رایانه‌ی داخلی خود، به‌مدت ۱۰ ثانیه در ارتفاع حدود ۷٫۶ سانتی‌متری زمین معلق بماند. خطای موقعیت افقی آن نیز حدود ۲٫۲ سانتی‌متر اندازه‌گیری شد.

ربات در آزمایشی ۳۰ ثانیه‌ای با هدایت انسان از کنار موانع عبور کرد و روی گل آفتابگردان فرود آمد

ربات در آزمایش دیگری توانست فاصله‌ی حدود ۳۰ سانتی‌متری میان دو نقطه را در هفت ثانیه طی کند؛ اما مهم‌ترین نمایش توانایی‌های آن، پروازی بود که با فرود روی یک گل آفتابگردان به پایان رسید. در این آزمایش، ربات با هدایت اپراتور و استفاده از جوی‌استیک، طی ۳۰ ثانیه حدود ۱٫۲ متر پرواز کرد، از کنار موانع گذشت و روی گل فرود آمد.

هرچند دستگاه هنوز برای انتخاب مسیر به انسان وابسته است، موفقیت آزمایش نشان می‌دهد که ربات‌های پرنده‌ی بسیار کوچک می‌توانند بدون نیاز به سامانه‌های پیچیده‌ی ردیابی خارجی، پرواز خود را تثبیت کنند.

بیشتر بخوانید
  • سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد
    27 آبان 04
    مطالعه ' 2
  • پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند
    14 شهریور 05
    مطالعه ' 4

یکی از کاربردهای احتمالی فناوری جدید، کمک به گرده‌افشانی محصولات کشاورزی است. زنبورها و سایر حشرات گرده‌افشان با انتقال گرده میان گل‌ها، به تولید میوه و دانه کمک می‌کنند. پژوهشگران امیدوارند ربات‌های پرنده‌ی کوچک در آینده بتوانند در محیط‌هایی مانند گلخانه‌ها، مکمل گرده‌افشان‌های طبیعی باشند.

وزن کم ربات جدید امکان فرود روی سطوح ظریف مانند گل‌ها را فراهم می‌کند و حسگرهای داخلی آن می‌توانند به کنترل دقیق حرکت هنگام نزدیک‌شدن به گیاهان کمک کنند. بااین‌حال، ربات فعلاً قادر به شناسایی مستقل گل‌ها، جمع‌آوری گرده یا انتقال آن میان گیاهان نیست. بنابراین، هنوز فاصله‌ی زیادی تا استفاده‌ی عملی از چنین دستگاه‌هایی در کشاورزی وجود دارد.

تأمین انرژی نیز یکی از موانع اصلی توسعه‌ی ربات محسوب می‌شود. نمونه‌ی فعلی برای پرواز به منبع برق خارجی وابسته است و افزودن باتری می‌تواند وزن دستگاه را به‌اندازه‌ای افزایش دهد که عملکرد پروازی آن تحت‌تأثیر قرار بگیرد.

دانشمندان امیدوارند فناوری جدید در آینده به گرده‌افشانی گیاهان کمک کند؛ هرچند ربات هنوز توانایی شناسایی گل‌ها و انتقال گرده را ندارد

پژوهشگران همچنین باید سامانه‌های مسیریابی پیشرفته‌تری توسعه دهند تا نسل‌های بعدی ربات بتوانند بدون هدایت انسان، موانع را شناسایی کنند و مسیر مناسب را انتخاب کنند.

علاوه‌بر کشاورزی، چنین ربات‌هایی ممکن است در آینده برای بازرسی تجهیزات صنعتی یا جست‌وجوی بازماندگان در ساختمان‌های فروریخته به کار گرفته شوند که ورود به آن‌ها برای انسان یا ربات‌های بزرگ‌تر دشوار است.

ربات جدید فعلاً در مرحله‌ی آزمایشگاهی قرار دارد؛ اما توانایی حمل حسگرها و رایانه‌ی کنترل پرواز در بدنه‌ای با وزن کمتر از ۱٫۳ گرم، گامی در مسیر ساخت ربات‌های پرنده‌ی کوچک و مستقل محسوب می‌شود.

جزئیات پژوهش در مقاله‌ای منتشرشده در سرور پیش‌چاپ arXiv ارائه شده است.

پژوهشگران مؤسسه‌ی فناوری ماساچوست (MIT) و دانشگاه کرنل ربات پرنده‌ی بسیار کوچکی ساخته‌اند که با وجود وزن ناچیزش، می‌تواند بدون نیاز به دوربین‌های خارجی، تعادل خود را در هوا حفظ کند. این ربات که ۱٫۲۹ گرم وزن دارد، به حسگرها و رایانه‌ای مجهز شده است که اطلاعات حرکتی را پردازش می‌کنند و امکان کنترل پرواز را فراهم می‌آورند.

به‌گزارش ZME Science، ربات جدید در یکی از آزمایش‌ها توانست با عبور از کنار موانع، روی گل آفتابگردان فرود بیاید. البته این پرواز ۳۰ ثانیه‌ای با هدایت اپراتور انسانی انجام شد و ربات هنوز توانایی مسیریابی مستقل را ندارد.

ساخت ربات‌هایی که مانند حشرات پرواز کنند، سال‌ها است یکی از چالش‌های مهندسی رباتیک محسوب می‌شود. حشراتی مانند مگس میوه می‌توانند با کمک دستگاه عصبی کوچک و اندام‌های حسی خود، به‌سرعت تغییر مسیر دهند، از موانع عبور کنند و با دقت زیادی فرود بیایند. بازسازی چنین توانایی‌هایی در ربات‌هایی با وزن چند گرم یا کمتر، بسیار دشوار است.

بیشتر ربات‌های پرنده‌ی مینیاتوری پیشین برای حفظ تعادل به دوربین‌های مخصوص آزمایشگاهی و پردازش اطلاعات در رایانه‌های خارجی وابسته بودند. چنین وابستگی‌ استفاده از آن‌ها را در محیط‌های واقعی، مانند گلخانه‌ها یا ساختمان‌های آسیب‌دیده، محدود می‌کرد.

پژوهشگران ربات پرنده‌ای با وزن ۱٫۲۹ گرم ساخته‌اند که با استفاده از حسگرها و رایانه‌ی داخلی خود می‌تواند تعادلش را هنگام پرواز حفظ کند

ویژگی مهم ربات جدید، توانایی تثبیت پرواز با استفاده از تجهیزات پردازشی و حسگرهای نصب‌شده روی بدنه‌ی خودش است. پژوهشگران سه حسگر کوچک در آن تعبیه کرده‌اند که اطلاعات مربوط به شتاب، چرخش، ارتفاع و حرکت نسبت به زمین را جمع‌آوری می‌کنند.

پژوهشگران ربات پرنده‌ای با وزن ۱٫۲۹ گرم ساخته‌اند که با استفاده از حسگرها و رایانه‌ی داخلی خود می‌تواند تعادلش را هنگام پرواز حفظ کند

پژوهشگران ربات پرنده‌ای با وزن ۱٫۲۹ گرم ساخته‌اند که با استفاده از حسگرها و رایانه‌ی داخلی خود می‌تواند تعادلش را هنگام پرواز حفظ کند

پژوهشگران ربات پرنده‌ای با وزن ۱٫۲۹ گرم ساخته‌اند که با استفاده از حسگرها و رایانه‌ی داخلی خود می‌تواند تعادلش را هنگام پرواز حفظ کند

ویژگی مهم ربات جدید، توانایی تثبیت پرواز با استفاده از تجهیزات پردازشی و حسگرهای نصب‌شده روی بدنه‌ی خودش است. پژوهشگران سه حسگر کوچک در آن تعبیه کرده‌اند که اطلاعات مربوط به شتاب، چرخش، ارتفاع و حرکت نسبت به زمین را جمع‌آوری می‌کنند.

ویژگی مهم ربات جدید، توانایی تثبیت پرواز با استفاده از تجهیزات پردازشی و حسگرهای نصب‌شده روی بدنه‌ی خودش است. پژوهشگران سه حسگر کوچک در آن تعبیه کرده‌اند که اطلاعات مربوط به شتاب، چرخش، ارتفاع و حرکت نسبت به زمین را جمع‌آوری می‌کنند.

رایانه‌ی داخلی ربات داده‌های دریافتی را پردازش می‌کند و در هر ثانیه ۴۸۰ بار فرمان‌های اصلاحی لازم برای حفظ تعادل را محاسبه می‌کند. این سرعت پردازش برای کنترل رباتی ضروری است که بال‌هایش حدود ۳۳۰ بار در ثانیه به حرکت درمی‌آیند.

مجموع وزن تجهیزات الکترونیکی ربات ۲۴۴ میلی‌گرم، معادل حدود یک‌پنجم وزن کل دستگاه است. بااین‌حال، اضافه‌شدن همین مقدار وزن نیز پژوهشگران را وادار کرد عضلات مصنوعی مسئول حرکت بال‌ها را بازطراحی کنند. این تغییر توانایی تولید نیروی بالابرنده‌ی ربات را ۴۶ درصد افزایش داد.

در آزمایش‌های اولیه، ربات توانست با استفاده از حسگرها و رایانه‌ی داخلی خود، به‌مدت ۱۰ ثانیه در ارتفاع حدود ۷٫۶ سانتی‌متری زمین معلق بماند. خطای موقعیت افقی آن نیز حدود ۲٫۲ سانتی‌متر اندازه‌گیری شد.

ربات در آزمایشی ۳۰ ثانیه‌ای با هدایت انسان از کنار موانع عبور کرد و روی گل آفتابگردان فرود آمد

ربات در آزمایش دیگری توانست فاصله‌ی حدود ۳۰ سانتی‌متری میان دو نقطه را در هفت ثانیه طی کند؛ اما مهم‌ترین نمایش توانایی‌های آن، پروازی بود که با فرود روی یک گل آفتابگردان به پایان رسید. در این آزمایش، ربات با هدایت اپراتور و استفاده از جوی‌استیک، طی ۳۰ ثانیه حدود ۱٫۲ متر پرواز کرد، از کنار موانع گذشت و روی گل فرود آمد.

ربات در آزمایشی ۳۰ ثانیه‌ای با هدایت انسان از کنار موانع عبور کرد و روی گل آفتابگردان فرود آمد

ربات در آزمایشی ۳۰ ثانیه‌ای با هدایت انسان از کنار موانع عبور کرد و روی گل آفتابگردان فرود آمد

ربات در آزمایشی ۳۰ ثانیه‌ای با هدایت انسان از کنار موانع عبور کرد و روی گل آفتابگردان فرود آمد

ربات در آزمایش دیگری توانست فاصله‌ی حدود ۳۰ سانتی‌متری میان دو نقطه را در هفت ثانیه طی کند؛ اما مهم‌ترین نمایش توانایی‌های آن، پروازی بود که با فرود روی یک گل آفتابگردان به پایان رسید. در این آزمایش، ربات با هدایت اپراتور و استفاده از جوی‌استیک، طی ۳۰ ثانیه حدود ۱٫۲ متر پرواز کرد، از کنار موانع گذشت و روی گل فرود آمد.

ربات در آزمایش دیگری توانست فاصله‌ی حدود ۳۰ سانتی‌متری میان دو نقطه را در هفت ثانیه طی کند؛ اما مهم‌ترین نمایش توانایی‌های آن، پروازی بود که با فرود روی یک گل آفتابگردان به پایان رسید. در این آزمایش، ربات با هدایت اپراتور و استفاده از جوی‌استیک، طی ۳۰ ثانیه حدود ۱٫۲ متر پرواز کرد، از کنار موانع گذشت و روی گل فرود آمد.

هرچند دستگاه هنوز برای انتخاب مسیر به انسان وابسته است، موفقیت آزمایش نشان می‌دهد که ربات‌های پرنده‌ی بسیار کوچک می‌توانند بدون نیاز به سامانه‌های پیچیده‌ی ردیابی خارجی، پرواز خود را تثبیت کنند.

بیشتر بخوانید
  • سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد
    27 آبان 04
    مطالعه ' 2
  • پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند
    14 شهریور 05
    مطالعه ' 4
بیشتر بخوانید
بیشتر بخوانید
  • سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد
    27 آبان 04
    مطالعه ' 2
  • پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند
    14 شهریور 05
    مطالعه ' 4
سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد
27 آبان 04
مطالعه ' 2
سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد
27 آبان 04
مطالعه ' 2
سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد
27 آبان 04
مطالعه ' 2
سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد
27 آبان 04
مطالعه ' 2
سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد

سوسک‌های جاسوس؛ آلمان ربات زنده می‌سازد

27 آبان 04
مطالعه ' 2
پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند
14 شهریور 05
مطالعه ' 4
پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند
14 شهریور 05
مطالعه ' 4
پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند
14 شهریور 05
مطالعه ' 4
پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند
14 شهریور 05
مطالعه ' 4
پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند

پرواز بی‌موتور در دنیای میکروسکوپی؛ ساخت ریزربات‌هایی که با امواج صوتی کار می‌کنند

14 شهریور 05
مطالعه ' 4

یکی از کاربردهای احتمالی فناوری جدید، کمک به گرده‌افشانی محصولات کشاورزی است. زنبورها و سایر حشرات گرده‌افشان با انتقال گرده میان گل‌ها، به تولید میوه و دانه کمک می‌کنند. پژوهشگران امیدوارند ربات‌های پرنده‌ی کوچک در آینده بتوانند در محیط‌هایی مانند گلخانه‌ها، مکمل گرده‌افشان‌های طبیعی باشند.

وزن کم ربات جدید امکان فرود روی سطوح ظریف مانند گل‌ها را فراهم می‌کند و حسگرهای داخلی آن می‌توانند به کنترل دقیق حرکت هنگام نزدیک‌شدن به گیاهان کمک کنند. بااین‌حال، ربات فعلاً قادر به شناسایی مستقل گل‌ها، جمع‌آوری گرده یا انتقال آن میان گیاهان نیست. بنابراین، هنوز فاصله‌ی زیادی تا استفاده‌ی عملی از چنین دستگاه‌هایی در کشاورزی وجود دارد.

تأمین انرژی نیز یکی از موانع اصلی توسعه‌ی ربات محسوب می‌شود. نمونه‌ی فعلی برای پرواز به منبع برق خارجی وابسته است و افزودن باتری می‌تواند وزن دستگاه را به‌اندازه‌ای افزایش دهد که عملکرد پروازی آن تحت‌تأثیر قرار بگیرد.

دانشمندان امیدوارند فناوری جدید در آینده به گرده‌افشانی گیاهان کمک کند؛ هرچند ربات هنوز توانایی شناسایی گل‌ها و انتقال گرده را ندارد

پژوهشگران همچنین باید سامانه‌های مسیریابی پیشرفته‌تری توسعه دهند تا نسل‌های بعدی ربات بتوانند بدون هدایت انسان، موانع را شناسایی کنند و مسیر مناسب را انتخاب کنند.

دانشمندان امیدوارند فناوری جدید در آینده به گرده‌افشانی گیاهان کمک کند؛ هرچند ربات هنوز توانایی شناسایی گل‌ها و انتقال گرده را ندارد

دانشمندان امیدوارند فناوری جدید در آینده به گرده‌افشانی گیاهان کمک کند؛ هرچند ربات هنوز توانایی شناسایی گل‌ها و انتقال گرده را ندارد

دانشمندان امیدوارند فناوری جدید در آینده به گرده‌افشانی گیاهان کمک کند؛ هرچند ربات هنوز توانایی شناسایی گل‌ها و انتقال گرده را ندارد

پژوهشگران همچنین باید سامانه‌های مسیریابی پیشرفته‌تری توسعه دهند تا نسل‌های بعدی ربات بتوانند بدون هدایت انسان، موانع را شناسایی کنند و مسیر مناسب را انتخاب کنند.

پژوهشگران همچنین باید سامانه‌های مسیریابی پیشرفته‌تری توسعه دهند تا نسل‌های بعدی ربات بتوانند بدون هدایت انسان، موانع را شناسایی کنند و مسیر مناسب را انتخاب کنند.

علاوه‌بر کشاورزی، چنین ربات‌هایی ممکن است در آینده برای بازرسی تجهیزات صنعتی یا جست‌وجوی بازماندگان در ساختمان‌های فروریخته به کار گرفته شوند که ورود به آن‌ها برای انسان یا ربات‌های بزرگ‌تر دشوار است.

ربات جدید فعلاً در مرحله‌ی آزمایشگاهی قرار دارد؛ اما توانایی حمل حسگرها و رایانه‌ی کنترل پرواز در بدنه‌ای با وزن کمتر از ۱٫۳ گرم، گامی در مسیر ساخت ربات‌های پرنده‌ی کوچک و مستقل محسوب می‌شود.

جزئیات پژوهش در مقاله‌ای منتشرشده در سرور پیش‌چاپ arXiv ارائه شده است.

تصویر 1 از مقاله
تصویر 2 از مقاله
تصویر 3 از مقاله
تصویر 4 از مقاله
تصویر 5 از مقاله
تبلیغات


اشتراک گذاری

دیدگاه‌ها


ارسال دیدگاه